Требования к объемам дискового пространства
Для расчета необходимого дискового пространства оперативного или продолжительного хранения Data-cluster используется формула:
Объем хранимых событий (E) = EPS * длит. хранения * ср.размер события (документа) * 1.15
Длительность хранения измеряется в секундах.
Средний размер документа в индексе с учетом использования стандартных для Opensearch алгоритмов сжатия, хранения текста исходного (сырого) события, результатов его парсинга и контекстной информации, добавленной в рамках обогащения на ресиверах принимается равным 1,1 Кбайт.
Коэффициент 1,15 используется для резерва дискового пространства под файловую систему и метаданные индексов, необходимые для функционирования кластера Opensearch.
Средние объемы поступающих данных для наиболее распространенных случаев приведены в таблице ниже.
| EPS | gb/day | tb/7 days | tb/14 days | tb/30 days | tb/180 days |
|---|---|---|---|---|---|
500 | 52,1 | 0,4 | 0,7 | 1,5 | 9,2 |
1000 | 104,2 | 0,7 | 1,4 | 3,1 | 18,3 |
2000 | 208,5 | 1,4 | 2,8 | 6,1 | 36,6 |
3000 | 312,7 | 2,1 | 4,3 | 9,2 | 55,0 |
5000 | 521,2 | 3,6 | 7,1 | 15,3 | 91,6 |
6000 | 625,4 | 4,3 | 8,5 | 18,3 | 109,9 |
10000 | 1042,3 | 7,1 | 14,2 | 30,5 | 183,2 |
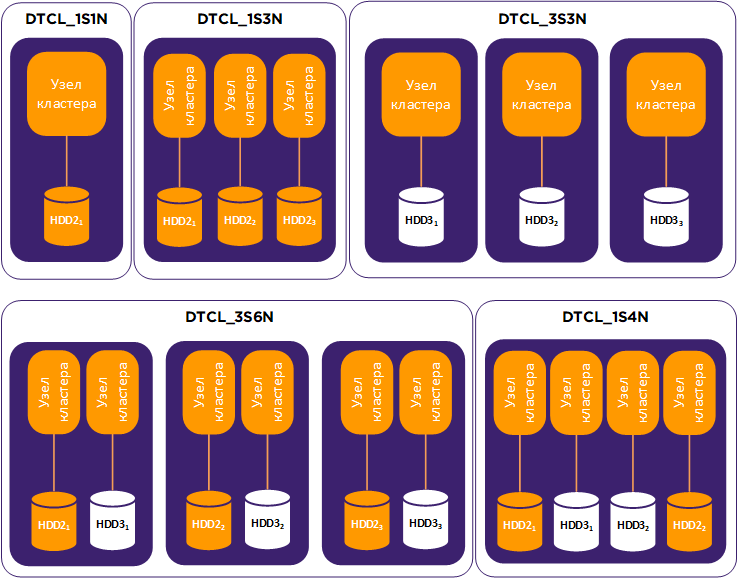
Для инсталляций Платформы используется понятие тома, а не отдельного диска. Тома при необходимости могут быть собраны из нескольких элементов хранения с использованием RAID 0 (чередование без резервирования). Каждый том презентуется отдельному узлу кластера Opensearch. Для односерверных инсталляций все тома располагаются на одном СВТ, для трехсерверных – равномерно распределяются по каждому СВТ.
Расчеты требуемых объемов дисковых томов для различных исполнений проиллюстрированы схематическим рисунком и таблицей с формулами вычисления требуемого объема дисковых томов для каждого СВТ. Для расчетов используется величины объема событий оперативного и общего хранения (E1 и E2 соответственно), рассчитанные по формуле выше.
Рисунок 1.
| Исполнение | Формулы расчета объема томов |
|---|---|
DTCL_1S1N | HDD21 = E2 |
DTCL_1S3N | HDD21 = HDD22 = HDD23 = 2/3 E2 |
DTCL_1S4N | HDD21 = HDD22 = E1, |
DTCL_3S3N | HDD31 = HDD32 = HDD33 = 2/3 E2 |
DTCL_3S6N | HDD21 = HDD22 = HDD23 = 2/3 E1, |
Кластер Opensearch может хранить данные в индексах в открытом (доступном для поиска) и закрытом (недоступном и не реплицируемом) состоянии. Закрытые индексы исключаются из поиска, и положительно влияют на производительность поиска и выполнения запросов, но это никак не влияет на занимаемое дисковое пространство. При этом закрытые индексы могут быть при необходимости заново открыты.
Устаревшие данные рекомендуется сначала закрывать, а затем архивировать (при необходимости), используя встроенные инструменты архивирования и резервного копирования в хранилище, поддерживающее S3, или внешние по отношению к Платформе инструменты.
Была ли эта страница полезной?
Спасибо за отзыв!
Спасибо, мы учтём это для улучшения документации.